
Kompüter görmə robototexnika sahəsində bir çox mühüm sistemlərin, məsələn, marşrutun planlaşdırılmasında, maneələrin qarşısının alınmasında və obyektlərin manipulyasiyasında istifadə olunan sistemlərin işləməsi üçün vacibdir. Kamera tərəfindən istehsal olunan yüksək sıx məlumatlar ətraf mühit haqqında demək olar ki, hər hansı digər sensor növündən daha çox məlumat verir. Lakin bu məlumat çox baha başa gəlir – yüksək keyfiyyətli təsvirləri anlamağa imkan vermək üçün kompüter sistemi çox milyonlarla pikseldən məlumat nöqtələrini emal edə bilməlidir və tətbiqdən asılı olaraq, bu, onlarla baş verməli ola bilər. saniyədə dəfə.
Bütün bu hesablama at gücünə ehtiyac, aparatın qiymətini, ölçüsünü və enerji istehlakını artırır və bu, kompüter görmə sistemlərinin onlardan başqa cür faydalana biləcək istənilən sayda cihazda yerləşdirilməsinə mane olur. Bu yaxınlarda araşdırılan bu problemin potensial həlli neyromorfik kameradır. Bu kameralar saniyədə dəfələrlə tam şəkillər çəkmək əvəzinə, yalnız dəyişikliklərə cavab verir. İşıq intensivliyindəki bu lokal dəyişikliklər daha sonra kamera tərəfindən bildirilir ki, bu da aşağı axın hesablama sistemlərinə daha az çeynəmək imkanı verir.
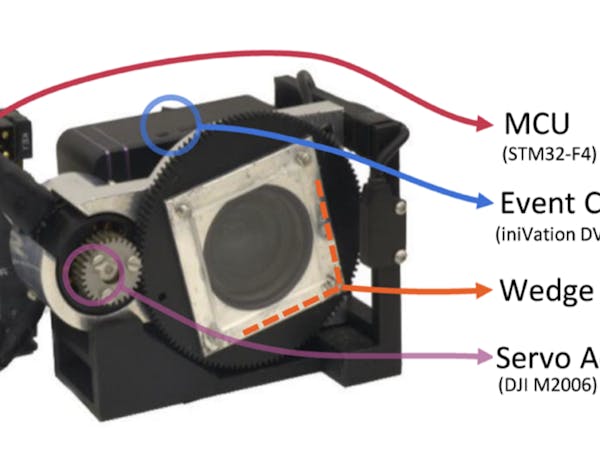
Sistemin icmalı (📷: B. He et al.)
Təəssüf ki, neyromorfik kameraların bəzi məhdudiyyətləri var. Xüsusilə də kamera hərəkətdə olarkən eyni istiqamətdə hərəkət edən cisimlər ona görünməz ola bilər. Merilend Universitetinin tədqiqatçılarının rəhbərlik etdiyi bir qrup, süni mikrosakkalarla gücləndirilmiş hadisə kamerası adlandırdıqları bu problemin həllini hazırlamaqda insanın görmə sistemindən ilham aldılar. AMI-EV. Göründüyü kimi, insan gözü də oxşar məhdudiyyətə məruz qalır. Gündəlik həyatımızda bu məhdudiyyətin fərqində deyilik, lakin mikrosakkalar adlanan xüsusi göz hərəkətləri səbəbindən.
Mikrosakkalar, gözlərimizin kosmosda müəyyən bir nöqtəyə sabitləndiyini hiss etdiyimiz halda belə, gözlərimizin etdiyi kiçik, qeyri-iradi hərəkətlərdir. Bu hərəkətlər olmasaydı, baxdığımız səhnənin təfərrüatları qısa müddətdən sonra sönməyə başlayardı. Beləliklə, tədqiqatçılar neyromorfik kameraya mikrosakka kimi bir şeyin daxil edilməsinin hərəkət edən obyektlərin itkin düşməsinin qarşısını almağa kömək edə biləcəyini və həmçinin tutduğu məlumatların təfərrüatını artıra biləcəyini maraqlandırdılar.
Bu nəzəriyyəni yoxlamaq üçün komanda neyromorf kameranın obyektivinin qarşısına paz şəkilli prizma yerləşdirib. Bu prizma daha sonra fırlanır və bununla da kameraya daxil olan işığın gözlərimizin davamlı olaraq etdiyi kiçik hərəkətlər kimi “ciqqilləməsinə” səbəb olur.
Bu fırlanan prizmadan istifadə etməklə AMI-EV-in kamera və ya görünən obyektlər hərəkət edərkən belə daha ardıcıl və ətraflı təsvirlər çəkə bildiyi nümayiş etdirildi. Tam sistem daha etibarlı və yüksək keyfiyyətli vizual çıxış yaratmaq üçün bu avadanlığı xüsusi proqram təminatı ilə birləşdirərək onu dinamik və çətin mühitlərdə müxtəlif robotik tapşırıqlar üçün xüsusilə faydalı edir.
Hal-hazırda dizayn edildiyi kimi, AMI-EV sistemi ənənəvi neyromorfik kameradan daha çox enerji istehlak edir. Bu, prizmanın fırlanması üçün lazım olan mexaniki komponentlərlə bağlıdır. Gələcəyə baxaraq, tədqiqatçılar gələn işığı fırlatmaq üçün başqa bir strategiyadan istifadə edərək bu vəziyyəti düzəltməyi planlaşdırırlar – bəlkə də elektro-optik materiallardan istifadə etməklə. Bu kimi təkmilləşdirmələrlə AMI-EV bir gün daha bir çox tətbiqlər üçün kompüter görmə qabiliyyətini praktiki hala gətirə bilər.